스테퍼 모터 액츄에이터의 원리부터 구조, 작동 방식까지 상세하게 설명하여 정밀한 위치 제어에 필수적인 기술을 이해합니다.
스테퍼 모터 액츄에이터의 기본 원리
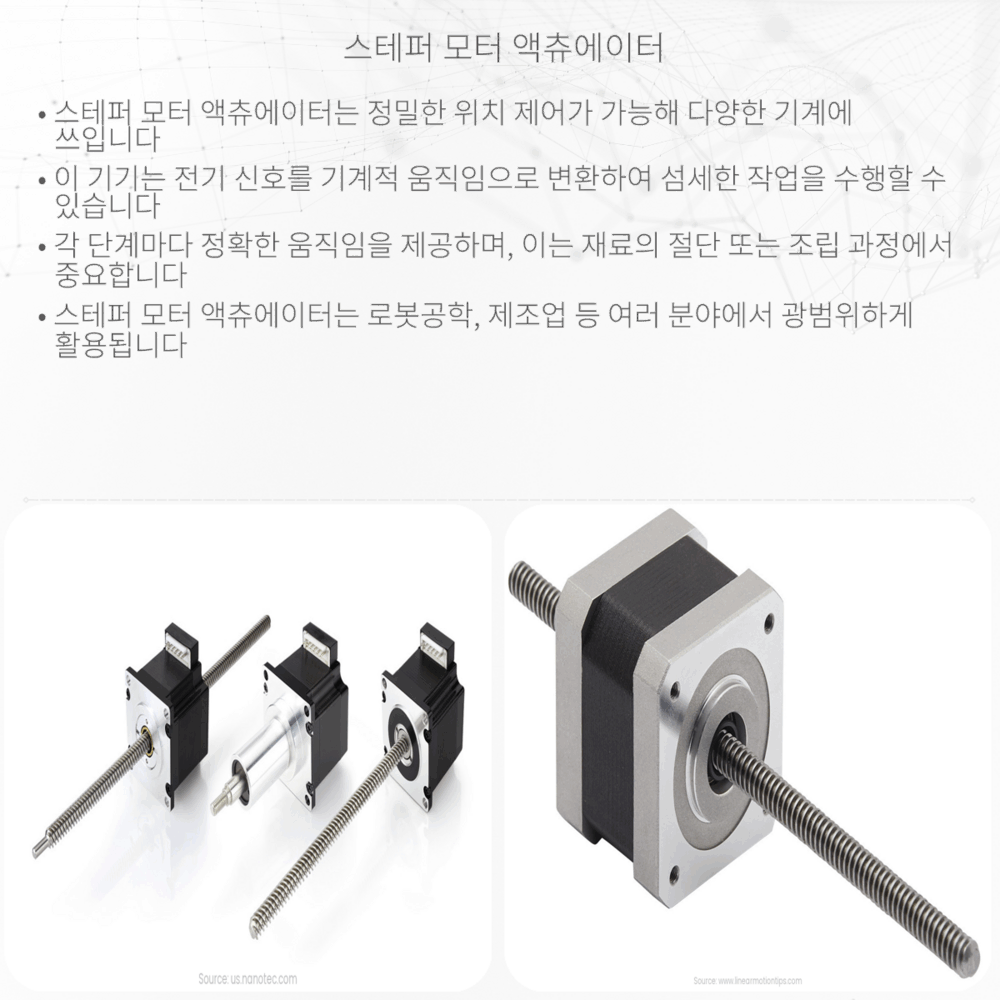
스테퍼 모터 액츄에이터는 정밀한 위치 제어가 필요한 다양한 응용 분야에서 사용되는 전기 모터의 일종입니다. 이 장치는 특별한 전기 신호를 받아 동력을 회전 운동으로 변환시키며, 이는 로봇 공학, CNC 기계, 자동차 등에서 널리 사용됩니다. 이해를 돕기 위해, 스테퍼 모터의 작동 원리와 구성을 간단히 설명하겠습니다.
스테퍼 모터의 구조
스테퍼 모터는 크게 둘로 구분됩니다: 고정자(stator)와 회전자(rotor). 고정자는 모터의 외부에 위치하며 상(相, coil)이라 불리는 권선들로 이루어져 있습니다. 회전자는 모터 내부에 있으며, 일반적으로 영구 자석 또는 철로 만들어진 나선형의 극성을 가집니다.
- 고정자 권선: 모터를 동작시키기 위해 특정한 순서대로 전기를 공급받아 자기장을 생성합니다.
- 회전자: 고정자에서 생긴 자기장에 의해 끌리거나 밀리면서 회전합니다.
작동 원리
스테퍼 모터의 핵심은 정해진 각도만큼 회전자를 단계적으로 움직이게 하는 것입니다. 이를 위해, 스테퍼 모터 권선에 순차적으로 전기 신호를 보내 자기장을 만들고 이 자기장이 회전자의 움직임을 유도합니다. 다음과 같이 이해할 수 있습니다:
- 자극 단계: 고정자의 한 쌍의 권선에 전기 신호가 보내집니다.
- 자기장 발생: 신호를 받은 권선에서 자기장이 생성되고, 이는 회전자에 인력 또는 척력을 발생시킵니다.
- 회전자 움직임: 회전자가 자기장 방향으로 특정 각도만큼 움직입니다(이를 ‘스텝’이라고 합니다).
- 다음 단계로 전환: 다음 쌍의 권선에 신호가 간다면, 회전자는 또 다른 각도만큼 움직여 다음 위치로 이동합니다.
이러한 단계를 반복하면, 스테퍼 모터를 정밀하게 제어할 수 있습니다. 모터는 정해진 스텝만큼 움직이며, 각 회전 단계마다 이동 거리를 일정하게 유지할 수 있기 때문에, 아주 미세한 위치 조정이 가능해집니다. 예를 들어, 한 스텝이 1.8도일 경우, 200 스텝으로 한 바퀴(360도)를 완성할 수 있습니다.
스테퍼 모터의 성능은 스텝 각도, 속도, 토크 등 다양한 요소로 평가될 수 있으며, 이러한 특성은 모터를 선택하는 데 있어 중요한 고려 사항입니다. 다음 부분에서는 스테퍼 모터의 다양한 유형과 그 응용에 대해 더 자세히 다루도록 하겠습니다.
스테퍼 모터의 유형 및 응용
스테퍼 모터에는 주로 세 가지 유형이 있습니다: 변형형(Variable Reluctance, VR), 영구자석(PM), 하이브리드 스테퍼 모터입니다. VR 스테퍼 모터는 철로 만들어진 비자성체 회전자를 사용하며, 가격이 비교적 저렴합니다. PM 스테퍼 모터는 성능이 더 우수한 영구자석을 회전자에 사용하며, 하이브리드 스테퍼 모터는 VR과 PM의 장점을 결합한 형태로, 가장 정확하고 높은 토크를 제공합니다.
- VR 스테퍼 모터: 주로 단순한 응용 분야에 적합합니다.
- PM 스테퍼 모터: 작고 저렴한 소비자용 기기에 주로 사용됩니다.
- 하이브리드 스테퍼 모터: 정밀 기기 및 고성능 응용 분야에 적합합니다.
스테퍼 모터는 절대적인 위치 제어가 요구되는 여러 분야에 응용됩니다. 예를 들면, 3D 프린터는 각 축을 조정하여 물체를 층별로 정밀하게 쌓아 올리는 데 스테퍼 모터를 사용합니다. 같은 원리로, CNC 기계는 소재를 가공할 때 정확한 도구 위치를 결정하기 위해 스테퍼 모터를 활용합니다. 뿐만 아니라 디지털 카메라의 자동 초점 기능이나 의료 장비에서의 유체 펌핑 시스템에도 스테퍼 모터가 쓰이고 있습니다.
결론
스테퍼 모터 액츄에이터는 그것의 정밀한 위치 결정 능력 덕분에 다양한 산업에서 필수적인 구성 요소가 되었습니다. 스테퍼 모터는 높은 정확도와 반복성, 그리고 우수한 제어 가능성으로 좋은 평가를 받고 있으며, 이는 기술이 지속적으로 발전함에 따라 점차 다양한 분야로 확장될 것으로 예상됩니다. 사용자는 유형과 응용 분야에 적합한 스테퍼 모터를 선택하여 최적의 성능을 이끌어낼 수 있습니다. 이 기술에 대한 이해가 보다 폭넓은 응용과 혁신으로 이어지기를 바랍니다.