巻きロータ誘導電動機の概要とメカニズム、構造、原理、そして速度制御の方法と工業分野での応用について解説する記事です。
巻きロータ誘導電動機とは
巻きロータ誘導電動機(Wound rotor induction motor)は、交流の電力を機械エネルギーに変換する装置です。多くの産業で使用されることで知られ、その特性を生かして、大出力と速度制御が求められる場面で活躍しています。この記事では、巻きロータ誘導電動機の基本原理と構造、ならびにその動作原理を、わかりやすく説明していきます。
巻きロータ誘導電動機の構造
巻きロータ誘導電動機は主に二つの主要部品から構成されています。
- 固定子(ステータ) – 固定されており、電磁石が巻かれています。
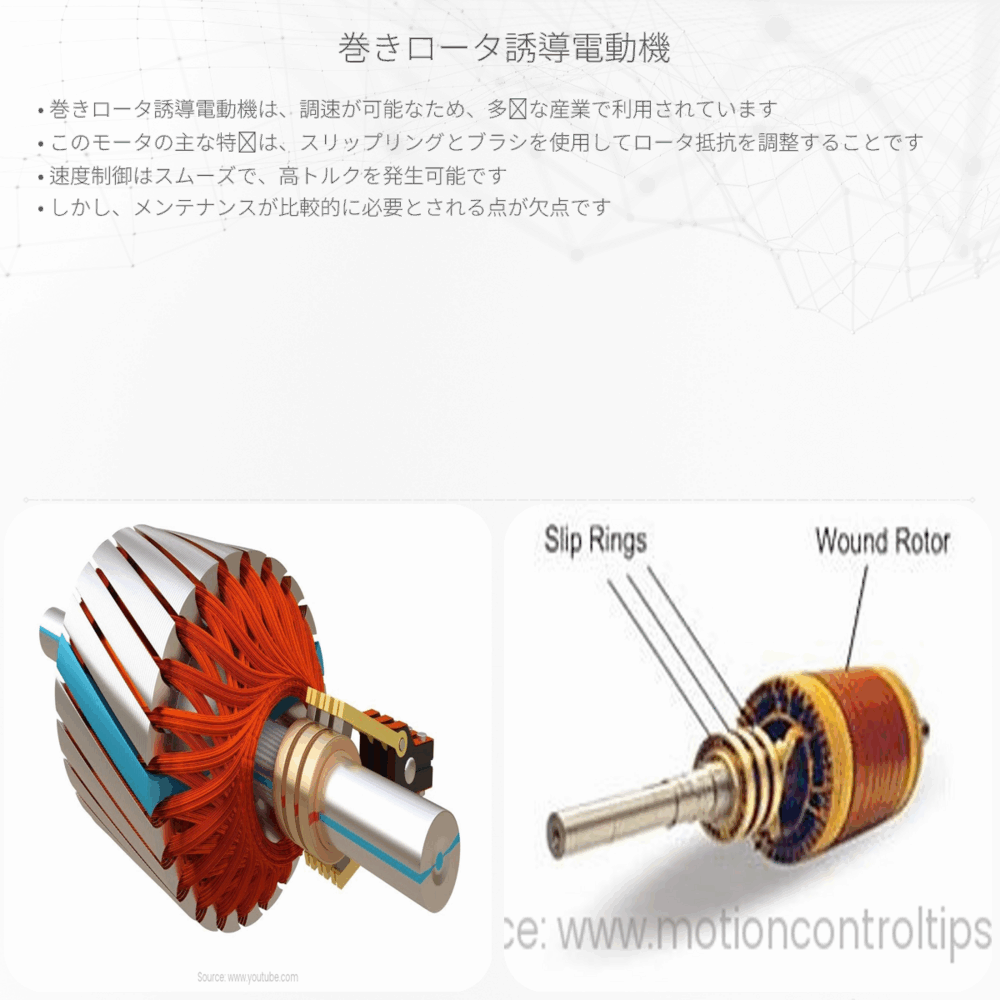
- 回転子(ロータ) – モータ軸に取り付けられた、電磁石または導体棒で構成される回転部分です。巻きロータにおいては、通常、導線で編まれた巻線があり、その端がスリップリングを介して外部抵抗に接続されます。
これらの部分に加え、外部回路を通じて抵抗を調整することができ、これによって電動機の出力および速度の制御が可能になります。
巻きロータ誘導電動機の原理
巻きロータ誘導電動機の動作は電磁誘導の法則に基づいています。交流がステータ巻線に流れると、変動する磁界が作り出されます。この磁界はロータへと時間的に変化する磁束を与え、ロータ巻線に電圧を誘導します。すると、ロータ巻線で電流が流れ、これが自ら磁界を生成します。ステータの磁界とロータの磁界が互いに作用することで、ロータにトルクが発生し、回転運動が起きるのです。
速度制御
巻きロータ誘導電動機の最大の特徴は、外部回路を通じてロータ巻線の終端に接続された抵抗を変化させることで、モータの速度制御が可能である点にあります。スリップリングと呼ばれる装置を使って、ロータと外部抵抗の間で電流が流れるのを調節します。以下の式によって、モータの速度\( N \)はスリップ\( S \)と同期速度\( N_\text{sync} \)に関連しています。
\[ N = N_\text{sync} \times (1 – S) \]
ここで、スリップ\( S \)は以下の式で定義されます。
\[ S = \frac{N_\text{sync} – N}{N_\text{sync}} \]
外部抵抗を増やすことでスリップが増え、結果としてモータの速度が減少します。これにより、ユーザーはロードの変化に対して柔軟に速度を調整することができます。
利点と応用
巻きロータ誘導電動機は、特に大出力が要求される産業アプリケーションや、過酷な稼働条件下での使用において、その頑健性と調整可能な速度制御が評価されています。例えば、クレーンやエレベーター、ポンプやファンなどの速度を正確に制御する必要がある装置に広く用いられています。
このように、巻きロータ誘導電動機は、その柔軟な速度制御と実用性から、多くの工業分野において重要な役割を担っているのです。