Descubre qué son los Controladores CAN, sus características, funcionamiento, aplicaciones, beneficios y limitaciones en diversas industrias.
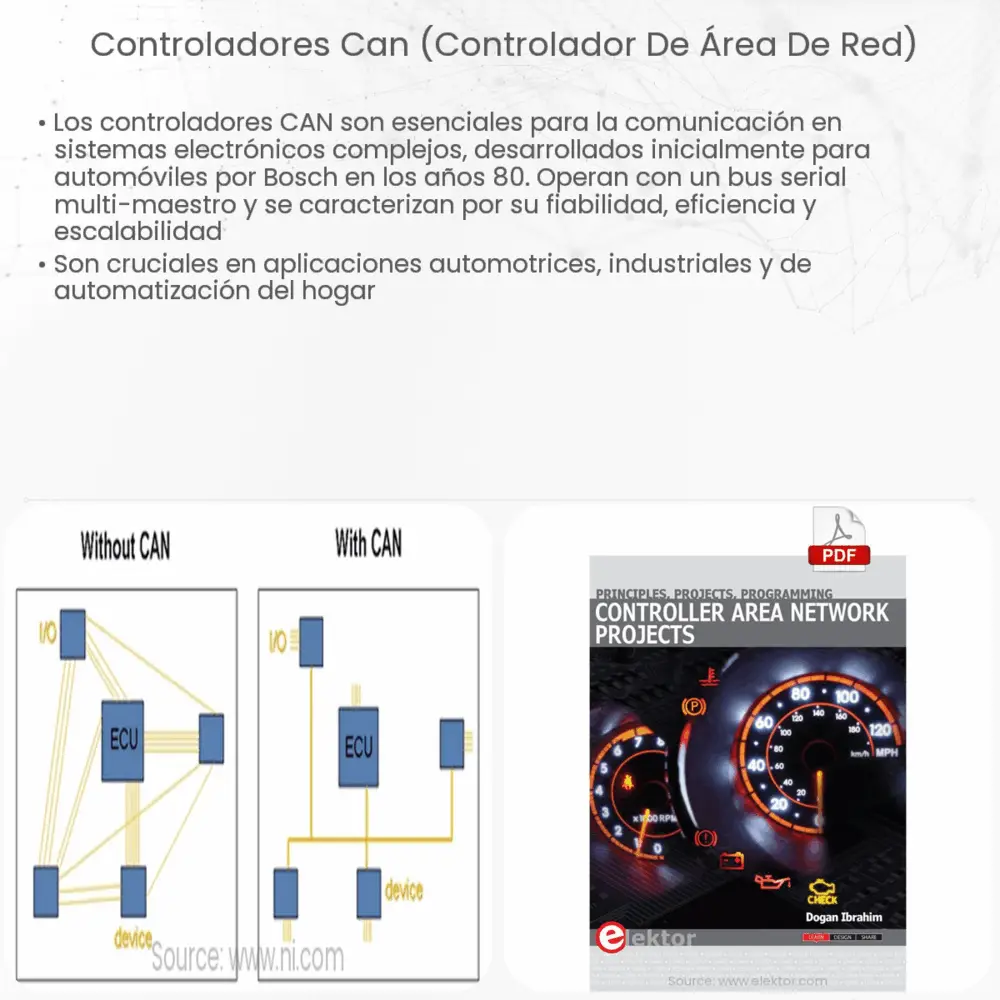
Introducción a los Controladores CAN (Controlador de Área de Red)
La tecnología se encuentra en constante evolución y dentro de esta, encontramos la comunicación entre sistemas electrónicos, la cual se ha convertido en un factor fundamental para diversas aplicaciones. El Controlador de Área de Red o CAN por sus siglas en inglés, es un protocolo de comunicaciones desarrollado específicamente para sistemas embebidos con alta confiabilidad y a velocidades relativamente altas.
¿Qué es un Controlador CAN?
El CAN, es un estándar de comunicación que permite que varios nodos se comuniquen entre sí sin necesidad de un host central. Este protocolo fue creado por la compañía alemana Robert Bosch GmbH para aplicaciones en vehículos, donde se requería que muchos microcontroladores diferentes se comunicaran de manera eficiente. Sin embargo, con el paso del tiempo, su uso se ha extendido a muchos otros campos de la industria.
Características de los Controladores CAN
- Arquitectura descentralizada: En una red CAN, no existe una estación central que controle la comunicación entre los diferentes nodos, lo que reduce el riesgo de fallos en la red.
- Comunicación serie: CAN transmite información utilizando un modelo de comunicación serie, lo que significa que los datos son enviados bit a bit.
- Fiabilidad: CAN proporciona mecanismos de verificación de errores, lo que lo hace altamente fiable.
Funcionamiento del Controlador CAN
En una red CAN, los mensajes son enviados en buses de comunicación, los cuales pueden ser vistos por todos los nodos de la red. Sin embargo, sólo el nodo al que se dirige el mensaje procesará la información, los demás la ignorarán.
Este sistema de comunicación se basa en el principio de «gana el mensaje más prioritario», es decir, si varios nodos intentan enviar un mensaje al mismo tiempo, el mensaje con mayor prioridad será transmitido primero. La prioridad del mensaje se determina por el identificador del mensaje: a menor número de identificador, mayor será la prioridad.
Aplicaciones de los Controladores CAN
Originalmente, los Controladores CAN fueron diseñados para resolver las necesidades de comunicación en vehículos automóviles, pero su aplicación se ha extendido a diferentes áreas de la industria. Algunas de estas áreas incluyen:
- Automoción: Control del motor, sistemas de frenado, airbags, etc.
- Aeroespacial: Aviónica y sistemas de control de vuelo.
- Industria pesada: Maquinaria de construcción, sistemas de automatización industrial.
- Medicina: Equipamiento médico, como respiradores y máquinas de diálisis.
- Transporte marítimo: Sistemas de navegación y control de motores.
- Energía renovable: Monitoreo y control de parques eólicos y solares.
Beneficios de la Implementación de Controladores CAN
La implementación de Controladores CAN en sistemas de comunicación presenta una serie de ventajas:
- Alta velocidad de comunicación: CAN permite velocidades de comunicación de hasta 1 Mbps, lo cual es suficientemente rápido para muchas aplicaciones industriales.
- Robustez: El protocolo CAN ha sido diseñado para funcionar en ambientes con alto ruido electromagnético, lo que lo hace ideal para aplicaciones industriales.
- Flexibilidad: CAN permite una gran flexibilidad en términos de la cantidad de nodos que pueden ser conectados en la red.
Desafíos y Limitaciones de los Controladores CAN
A pesar de sus ventajas, la implementación de Controladores CAN también presenta algunos desafíos y limitaciones, entre ellos:
- Límite en el tamaño del mensaje: Los mensajes en CAN están limitados a un máximo de 8 bytes de datos, lo que puede ser una limitación para algunas aplicaciones.
- Complejidad: La implementación de redes CAN puede ser compleja y requiere de un conocimiento profundo del protocolo.
Conclusión
Los Controladores CAN han transformado la comunicación en sistemas embebidos y vehículos, mejorando la eficiencia y la confiabilidad de estos sistemas. A pesar de sus limitaciones, su capacidad para funcionar en ambientes con alto ruido electromagnético y su flexibilidad hacen que sea una solución muy utilizada en una amplia gama de industrias. Como cualquier tecnología, los Controladores CAN continuarán evolucionando para satisfacer las necesidades cambiantes de los sistemas de comunicación en los que se utilizan.