레이저 근접 센서의 원리와 작동 방식을 설명하며, 다양한 유형과 산업 분야에서의 응용에 대해 자세히 알아봅니다.
레이저 근접 센서의 기본 원리
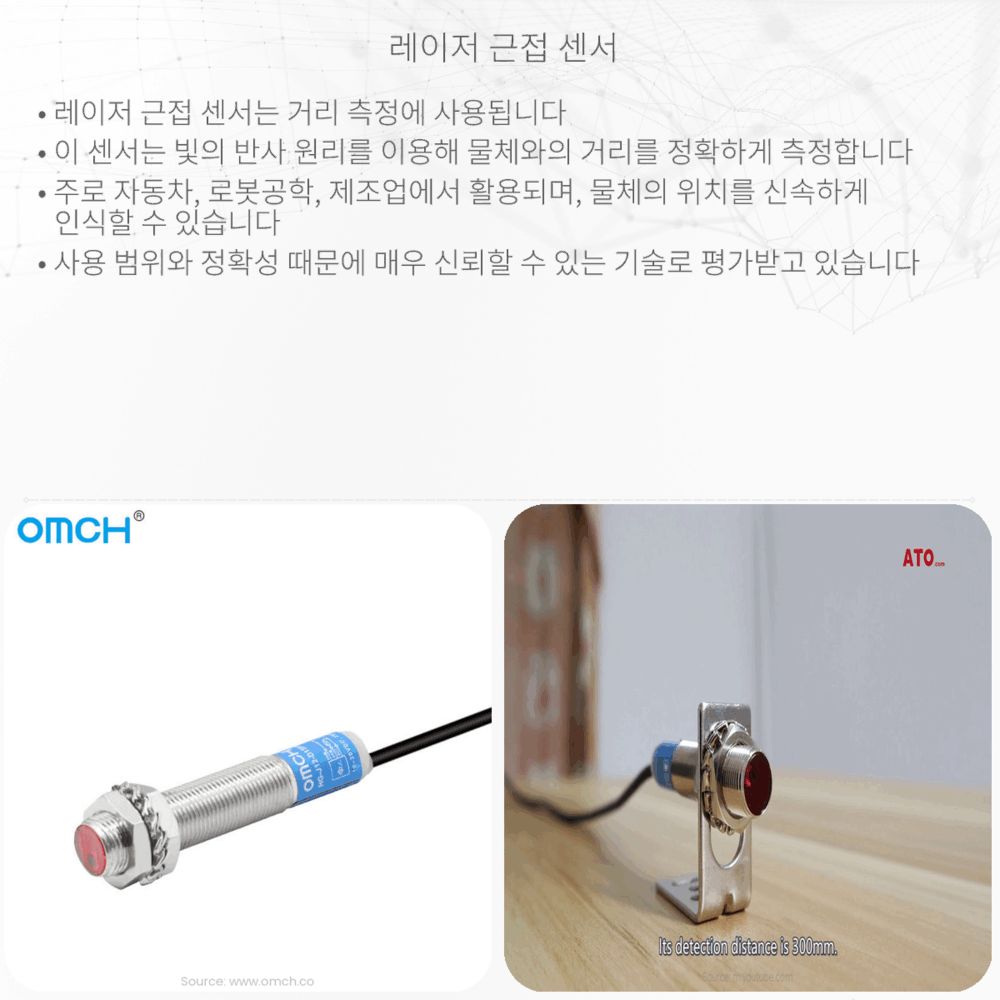
레이저 근접 센서는 물체와의 거리를 측정하기 위하여 레이저 기술을 활용하는 장치입니다. 이 기술은 자동차의 주차 보조 시스템, 공장의 자동화 제어, 로보틱스와 같은 다양한 분야에서 널리 사용됩니다. 레이저 근접 센서는 빛의 반사 원리를 이용해 정밀한 거리 측정이 가능하며, 그 성능은 사용하는 레이저의 타입과 측정하고자 하는 환경에 따라 다를 수 있습니다.
레이저 근접 센서의 작동 방식
대부분의 레이저 근접 센서는 ‘시간 비행'(Time-of-Flight, ToF) 원칙을 사용하여 작동합니다. 이들 센서는 레이저를 목표 물체에 발사하고, 물체에 반사되어 돌아오는 빛의 시간을 측정합니다. 빛의 속도는 일정하기 때문에, 이 시간을 사용하여 거리를 계산할 수 있습니다. 거리는 다음과 같은 공식으로 계산할 수 있습니다.
\[ 거리 = (빛의 속도 * 반사되어 돌아오는 데 걸린 시간) / 2 \]
여기서 2로 나누는 이유는 레이저가 목표물에 도달한 후 반사되어 센서로 돌아오는 전체 경로를 고려하기 위함입니다.
레이저 근접 센서의 종류
- 단일 점 레이저 센서: 단일 레이저 빔을 사용하여 한 점의 거리 정보만을 제공합니다. 간단한 위치 감지나 물체 검출에 응용됩니다.
- 스캐닝 레이저 센서: 빠르게 회전하는 거울이나 다른 매커니즘을 사용하여 레이저를 스캔하면서 넓은 영역의 거리 정보를 수집합니다. 이를 통해 매핑이나 복잡한 형상 인식에 쓰입니다.
- 라인 레이저 센서: 평행한 레이저 라인을 생성하여 물체의 평면 거리를 측정합니다. 표면의 형상이나 물체의 경사를 측정하는 데 유용합니다.
레이저 근접 센서의 응용 분야
레이저 근접 센서는 다양한 산업 분야에서 중요한 역할을 하고 있습니다. 예를 들어, 자동차 분야에서는 주차 보조나 충돌 방지 시스템에 사용되며, 제조업에서는 기계 팔의 정밀한 위치 결정, 제품의 품질 검사 등에 활용됩니다. 또한, 로봇공학에서는 로봇의 환경 인식 및 탐색을 위해 필수적인 부품 중 하나입니다.
정리
레이저 근접 센서는 빛의 시간 비행 원리를 기반으로 한 첨단 기술로서, 실생활과 산업 전반에 걸쳐 광범위하게 응용되고 있습니다. 작은 크기와 높은 측정 정확도를 가진 이런 센서들은 거리 측정의 효율성과 정확성을 대폭 향상시켜 주고 있으며, 앞으로도 그 기술적 발전이 기대됩니다.