直流サーボモータの原理と構造に焦点を当て、その精密な位置制御機能と電気・磁気の相互作用を簡潔に解説します。
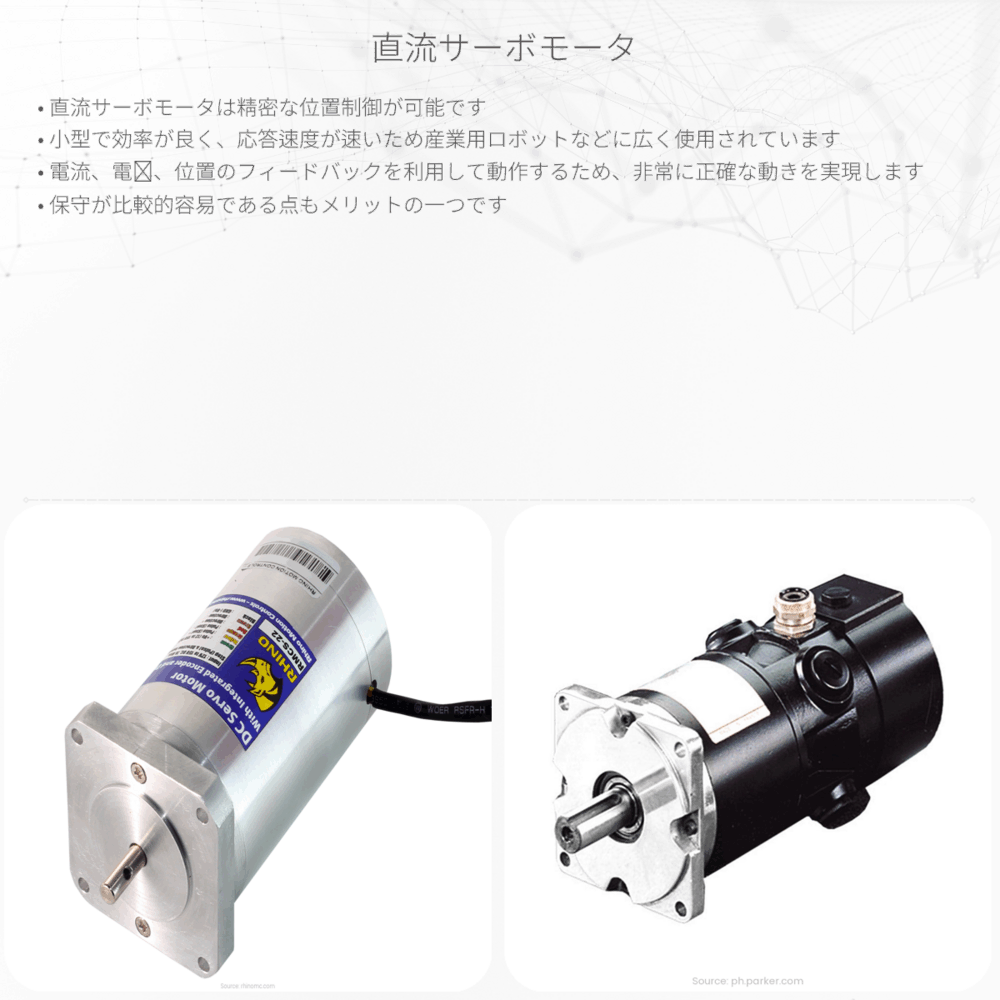
直流サーボモータについて
直流サーボモータは、精密な位置制御を必要とする様々な工学的応用に使用される特殊なモータです。この記事では、直流サーボモータの基本原理、その構造、そして電気と磁気の相互作用がどのようにして高度な制御を可能にするのかを解説します。
直流サーボモータの基本原理
直流サーボモータは、直流電源を使って動作するモータの一種で、その幅広い速度制御と高トルクが特徴です。サーボモータは、回転角度や位置を非常に精密に制御するために、エンコーダやリゾルバのようなフィードバック装置と組み合わせて使用されます。
- 電機子(アーマチュア): モータ内部で回転する部分で、導体コイルが巻かれています。
- 磁場(フィールド): 通常、恒久磁石または電磁石によって生成されるモータ内部の磁場です。
- ブラシとコミュテータ: 電気を電機子に供給するためのシステムで、ブラシは電機子に接触して電流を伝達し、コミュテータは電流の方向を周期的に切り替えます。
直流サーボモータの動作は、ローレンツ力に基づいています。この力は、電磁場の中を動く電荷に働く力で、次の方程式で表されます。
\[ F = q\*(E + v\times B) \]
ここで、Fはローレンツ力、qは電荷、Eは電場、vは電荷の速度、Bは磁場です。電機子コイル内を流れる電流が磁場と交差すると、この方程式に従って力が生じ、回転運動に変換されます。
直流サーボモータの構造と機能
直流サーボモータには以下の主要な部分があります。
- エンコーダまたは他のフィードバック装置によって供給される位置や速度の情報に基づいて制御信号を調整するコントローラー。
- コントローラーからの指示を受けてモータの動作を変更するドライバー(電力増幅器)。
- 実際の機械的動作を行うモータそのもの。
このシステムにより、直流サーボモータは非常に高い精度で動きを制御することができます。たとえば、ロボット工学やCNCマシンなど、厳密な動きが要求される応用において重宝されています。
電気と磁気の相互作用の役割
モータの核心部分では、電気と磁気の相互作用がキーとなります。既に述べたローレンツ力は直流サーボモータを動かす原動力であり、この力を効率よく使用するために各サーボモータは特別な設計がされています。
エンコーダからのフィードバック情報を用いることにより、モータへの電流供給を連続的に調整し、期待される位置、速度、トルクを正確に制御できるようになっています。これは、工学的な精度と反応性の要求に応えるためには不可欠な特性です。
結局、直流サーボモータは電気と磁気の根本原理を応用して、私たちの日常生活や産業の様々な領域で信頼性の高い動作と精密制御を実現しています。学ぶべき物理学の法則が、実際にどれほど多くの革新的な応用につながるかを、直流サーボモータは見事に示しています。