モーター位置調節器とは精密な角度・位置制御を可能にする装置で、ロボット工学や自動車等様々な分野で重要な技術です。
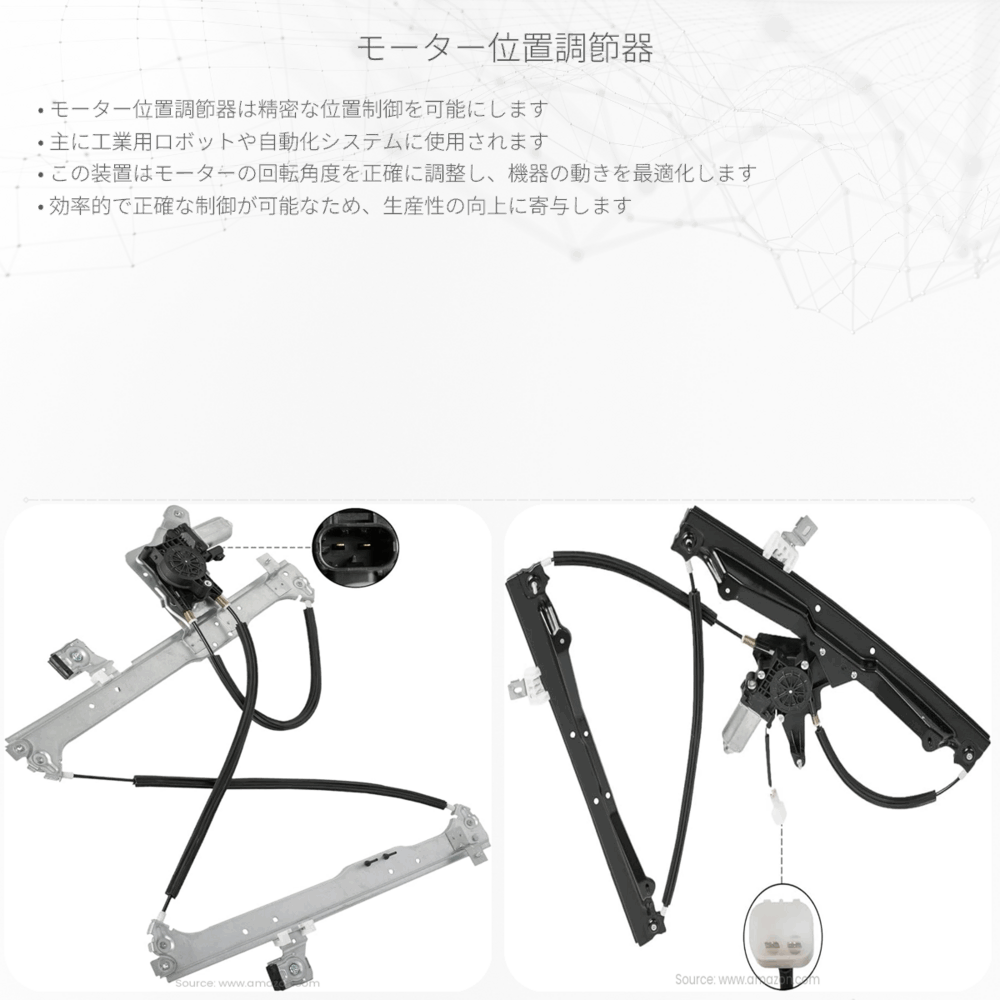
モーター位置調節器とは
モーター位置調節器(Motor Position Controllers)とは、モーターの回転角度や位置を精密に制御する装置です。これはロボット工学、製造ライン、さらには自動車の電動パワーステアリングシステムなど、多岐にわたる分野で使用されています。
モーター位置調節の基本原理
モーター位置調節器は、電気と磁気の基本原理に基づいて動作します。電気モーターは電磁誘導の原理を利用しており、電気エネルギーを機械エネルギーに変換する装置です。回転するための磁場を生成し、その磁場によってローターが動かされます。
- 直流モーター – 電流の方向が一定のモーターで、速度制御がしやすい。
- 交流モーター – 電流の方向が変わるモーターで、大きな力を得やすい。
位置制御には、エンコーダやリゾルバのようなフィードバック装置が必要です。これらのセンサーはモーターの実際の位置を測定し、制御システムが目標値に対してどの程度ずれているかを判断します。
モーターの制御方法
最も一般的な制御方法は、PID制御(比例・積分・微分制御)です。目標位置(セットポイント)に対して、実際の位置を調整するために以下の3つの要素が使用されます:
- 比例制御(P) – 目標位置と現在位置の差の比例に応じて制御信号を調整する。
- 積分制御(I) – 過去の誤差を時間積分して、未だ修正されていない誤差を補正する。
- 微分制御(D) – 位置の変化率に応じて、制御信号を調整し、過大な修正を防ぐ。
PIDの式は通常以下のように表されます:
Kp*(e(t)) + Ki*∫e(t)dt + Kd*\(\frac{de(t)}{dt}\)
ここで、Kp、Ki、Kdはそれぞれ比例、積分、微分のゲインであり、e(t)は目標値と現在値の誤差です。
モーター位置調節器の応用例
モーター位置調節器はさまざまな応用例がありますが、代表的なものには以下のようなものがあります:
- CNC機械 – 工作物の正確な加工のために位置調節が不可欠です。
- ロボットアーム – 細かい作業での正確な位置決めや動作が求められます。
- 3Dプリンター – 精密なレイヤー積層により、3Dモデルを製作します。
- 自動車の電動パワーステアリング – 運転の助けとなる力を提供し、スムーズな操縦を可能にします。
このように、モーター位置調節器は高度な制御が要求される多くの領域で重要な役割を果たしています。技術の進歩によりモーター制御の精度も向上しており、より複雑で高度な応用が可能になっています。
物理と工学の要素を融合させ、物理的世界を操作するこの技術は、現代の産業にとって不可欠なものとなっています。そしてそれを理解するためには、電気と磁気の基本原理を学ぶことが大きな一歩となるでしょう。