トルク制御誘導モーターとは、電流を精密に制御して必要なトルクを発生させる技術を有する誘導モーターです。
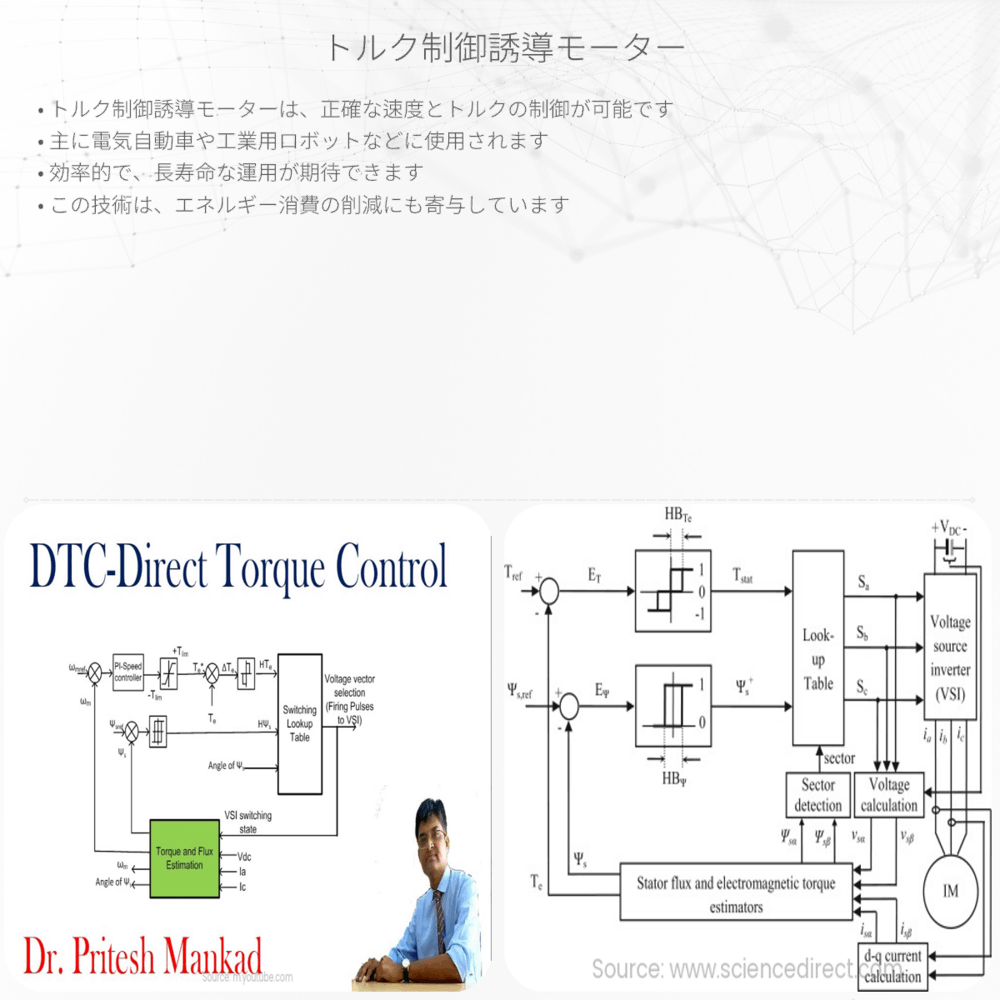
トルク制御誘導モーターとは
トルク制御誘導モーターとは、その名の通り、モーターのトルクを精密に制御するための技術を備えた誘導モーターです。誘導モーターは、電気モーターの中でも特に普及しているタイプで、そのシンプルさ、堅牢さ、そして比較的低コストという利点から、工業用途に多く用いられています。
誘導モーターの基本原理
誘導モーターは、交流電源を利用して動作します。モーターの固定部分、すなわちステーターに交流電源を供給することにより、回転磁界が発生します。この回転磁界がモーターの回転部分、ローター内に誘導電流を生じさせ、ローターが回転を始めます。
ローター内で発生する誘導電流によって生じる磁場は、ステーターの磁場と相互作用し、最終的にモーターシャフトにトルクを発生させるのです。このトルクが、様々な機械装置を駆動させる原動力となります。
トルクとは
トルクとは、回転する物体に働く力のことで、しばしば「ねじれ」とも表現されます。トルクは次の式で表されます:
\[ トルク(\tau) = 力(F)* 力の作用距離(r) \]
ここで、力の作用距離とは、回転軸から力が作用する点までの距離です。モーターにおいては、トルクが大きいほど、より重い負荷を動かすことができます。
トルク制御の重要性
多くの機械装置において、エンジニアは単にモーターを「オン」にするだけではなく、精密なトルク制御が必要になる場合が多々あります。例えば、工作機械やロボットアームなどは、過剰なトルクによって精度が損なわれたり、不足によって動作が不完全になることがあります。
そのため、トルク制御では、モーターに流れる電流を制御することにより、必要なトルクのみを発生させるようにします。この精密な制御は、変頻器(インバータ)や他の電子制御装置を使用して実現されます。
トルク制御方法
トルク制御誘導モーターでは主に以下の二つの方法が用いられます:
- ベクトル制御(ベクトル制御は、ローターとステーターの磁界の相互作用を正確に制御することでトルクを生み出す技術です。)
- スカラ制御(スカラ制御は、モーターの電圧と周波数を同時に制御することで、簡易的にトルクを調整する手段です。)
ベクトル制御はより複雑な制御が可能であり、高精度なトルク制御を求められる用途に向いています。一方、スカラ制御は単純で扱いやすいため、多くの基本的なアプリケーションに適しています。
トルク制御誘導モーターの応用例
トルク制御誘導モーターは、特に以下のような分野で効果を発揮します:
- 電気自動車(電気自動車の走行中の加速や減速において、トルク制御が重要になります。)
- 産業用ロボット(産業用ロボットは、正確な位置決めと滑らかな運動が要求されるため、トルク制御が不可欠です。)
- 風力発電(風力タービンでは、適切なトルク制御によってローターの速度を最適化し、効率的な発電が行われます。)
これらの例のように、トルク制御誘導モーターは現代社会のさまざまな分野で中核的な役割を果たしており、より高度な制御技術の開発が進んでいます。
トルク制御技術の進化は、よりエネルギー効率の高い、そして精密な機械装置の開発を可能にし、未来のエンジニアリングの領域を大きく広げています。