ステッピングモーターの仕組みと種類、制御方法、および電気と磁気の関係を解き明かし、その精密な応用例を紹介。
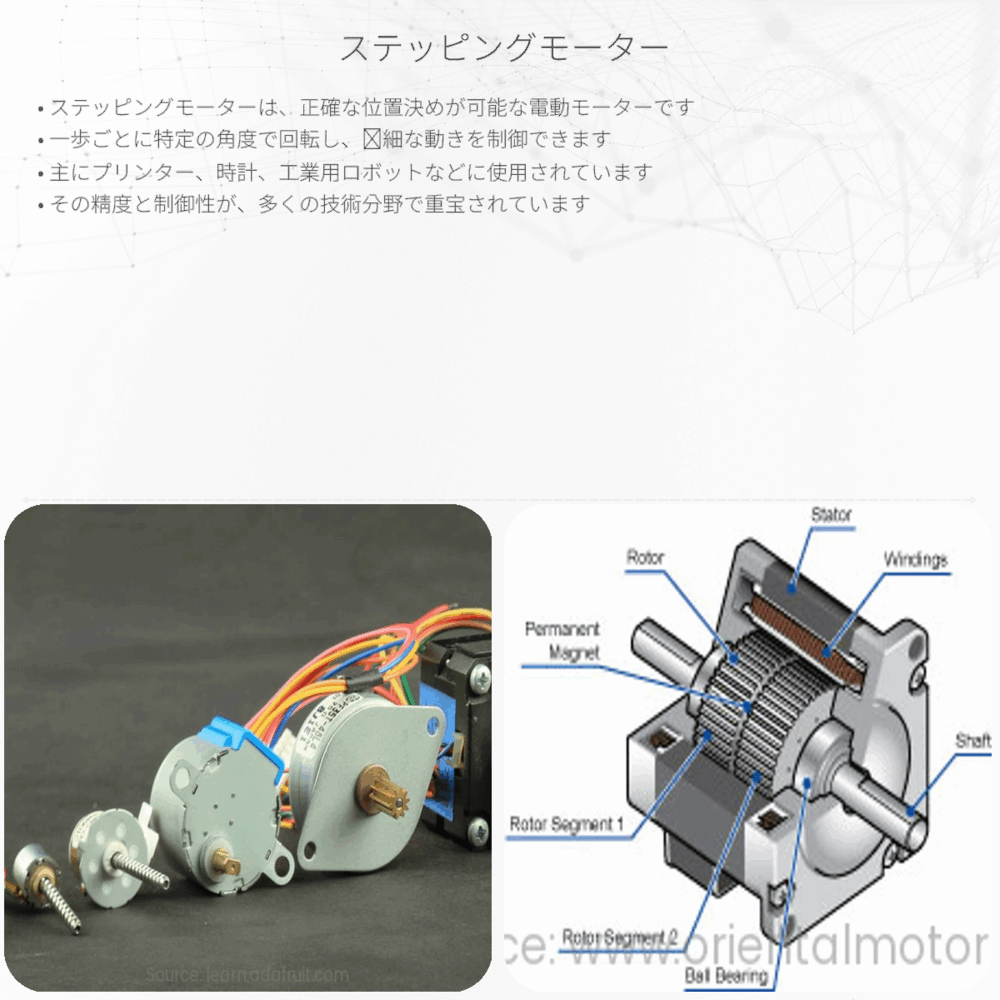
ステッピングモーターの基本
ステッピングモーターは、電気信号を精密な機械的動きに変換するために用いられるデバイスです。その名前が示す通り、このモーターは特定の「ステップ」、つまり決められた角度だけ回転します。角度の単位は通常、度(°)かラジアン(rad)で表されます。そのため、ステッピングモーターは非常に正確な位置制御が可能で、プリンターの紙送りやCNC機械のような精密機器に広く利用されています。
ステッピングモーターの仕組み
ステッピングモーターには主に二つのタイプ、「永久磁石型」と「変数リラクタンス型」があります。ここではより一般的な永久磁石型について説明します。
- ローター:中心の可動部分であり、永久磁石でできています。
- ステーター:固定された外側の部分で、コイルが巻かれています。
ステーターに流れる電流のパターンを制御することで、ローターに引力と斥力が生じ、モーターがステップ単位で回転します。この電流の制御は、しばしばマイクロコントローラのような電子回路によって行われます。
電気と磁気の関係
ステッピングモーターでは電気エネルギーが機械的エネルギーに変わりますが、その根底には電気と磁気の関係があります。電流がコイルを流れるとき、アンペールの法則により磁場が生じます。この作り出された磁場がローターの永久磁石と相互作用し、回転運動が起こります。
アンペールの法則は、電流をI(アンペア)、コイルの巻き数をN、コイルの長さをL(メートル)とすると、磁場H(アンペア毎メートル、A/m)は以下の方程式で表されます。
\[ H = \frac{N * I}{L} \]
ステップ角と制御
ステッピングモーターの「ステップ角」は、モーターが一回のステップでどれだけ回転するかの角度です。例えば、1.8°のステップ角のモーターは、200ステップで一回転(360°)します。ステップ角はステーターコイルの設計と制御信号のパターンによって決まります。
- フルステップ:最も基本的なステッピング方式で、二つの隣り合うコイルに電流を交互に流すことでステップする。
- ハーフステップ:フルステップの間に、一つのコイルだけに電流を流すステップを追加し、より滑らかな動きと正確な制御を可能にする。
- マイクロステップ:より高度な制御で、電流を細かく調整して、ステップ角をさらに細分化します。
マイクロステップ制御を使用すると、ステップ角を0.9°や0.45°など、更に小さな角度にすることができます。これにより、ステッピングモーターの稼働は滑らかになり、音や振動が少なくなります。
ステッピングモーターの応用
ステッピングモーターは精密な動きが要求される多岐にわたる応用を持ちます。以下はその例です:
- 3Dプリンターの位置制御。
- CNC加工機械の工具の動き。
- ロボットの関節。
- デジタルカメラのフォーカス機能。
以上のように、ステッピングモーターはその正確な制御が可能な性質から、近代工業や電子機器の世界において不可欠な要素となっています。電気と磁気の法則を応用することによって、私たちの日常生活に大きな利便をもたらしているのです。